2020 · Eigenentwurf
Unterwasserdrohne mit Harpunenmodul
Vollständige Baugruppe in SolidWorks. Die Animation zeigt den Aufbau vom Drahtgitter bis zum gerenderten Gehäuse.
 zur Startseite
Rückenmodule für Laufroboter: ein Gehäuse, das Rechner, Akkus, Kamera und Aktorik aufnimmt und sich der Form des Roboters anpasst. Ich entwerfe es von Hand, konstruiere es in 3D und drucke es selbst.
Die Backpacks sind ein privates Entwicklungsprojekt in der Testphase. Ich verkaufe sie derzeit nicht und nehme keine Aufträge an. Ein Vertrieb ist für später geplant.
Das Modul sitzt auf dem Rücken eines vierbeinigen Roboters. Es nimmt einen Einplatinenrechner, zwei Akkus, eine Stereokamera und eine Servomechanik auf. Es soll schlank bleiben und beim Laufen nicht stören. Und die Wärme muss raus.
Als Unterbau dient die Körperabdeckung „Karlz Unitree Go2 Body Cover With Addons“ von Gizmo Karl (Karlz) auf MakerWorld, Lizenz CC BY-NC 4.0. Das Rückenmodul selbst, also Gehäuse, Deckel und Innenaufbau, habe ich eigenständig entworfen und konstruiert.
Das Teil ist größer als der Bauraum meines Druckers. Deshalb entsteht es in zwei Segmenten, die verklebt und mit Passstiften ausgerichtet werden. Die Fuge liegt quer zur Belastung, an einer materialstarken Stelle.
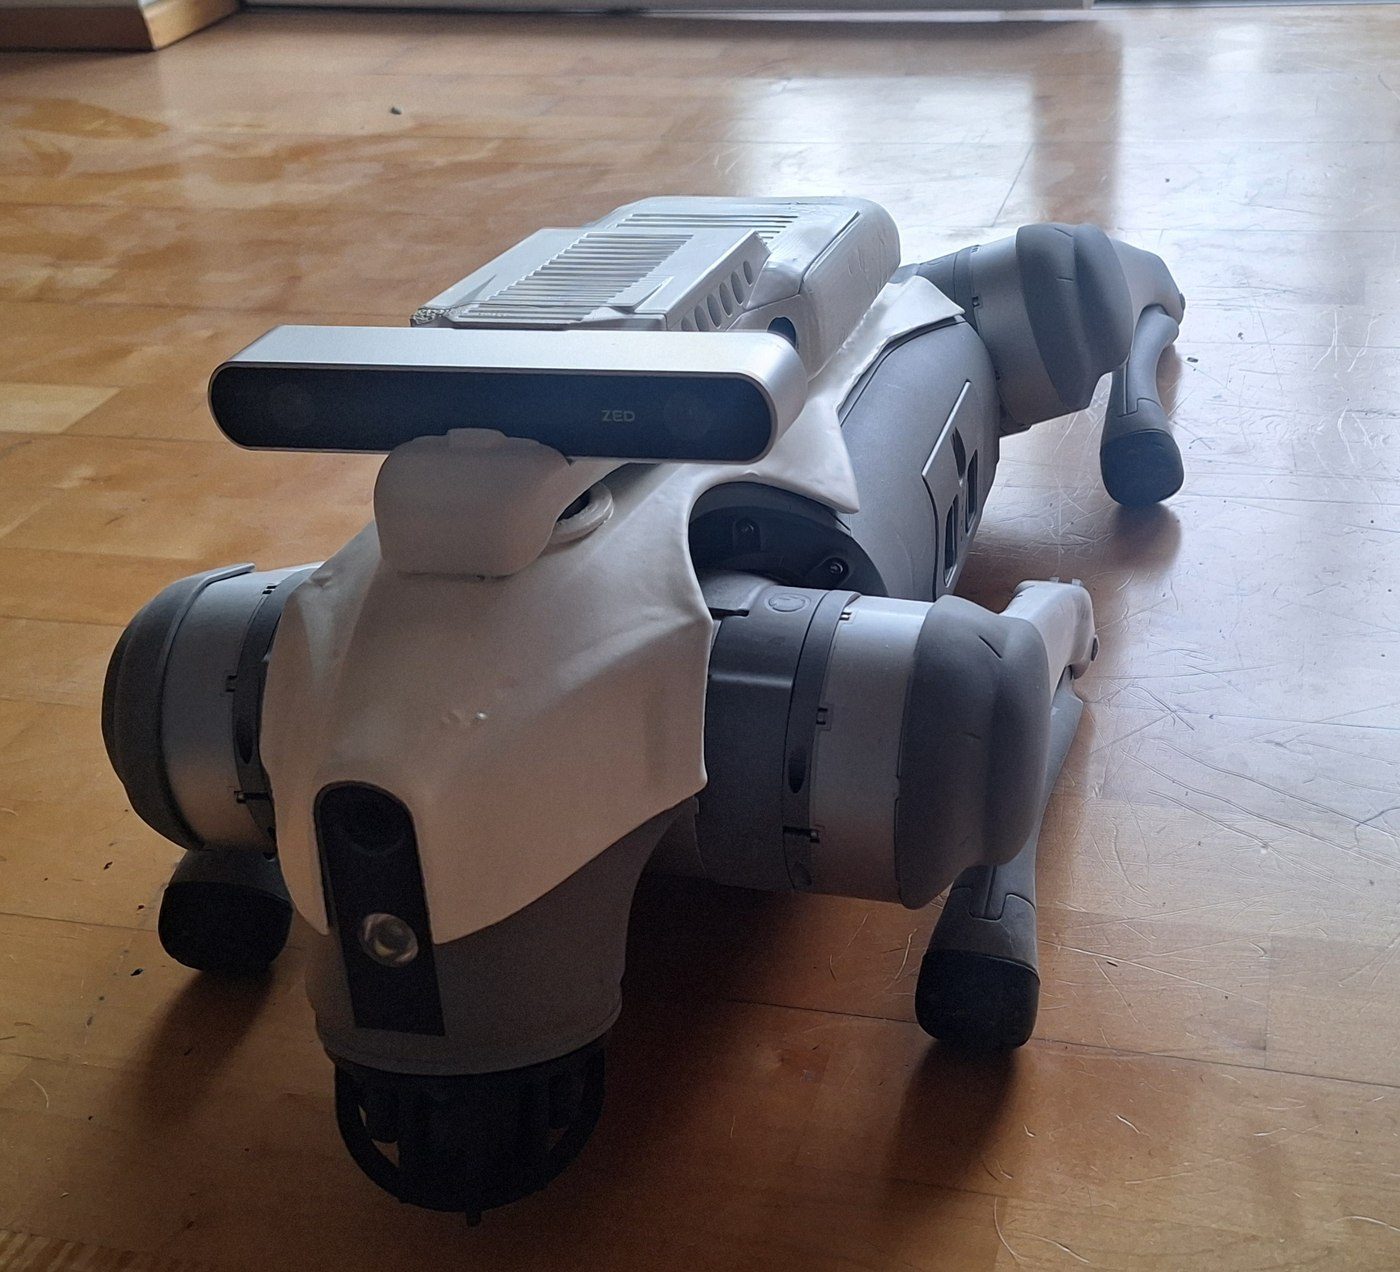 Kameraträger
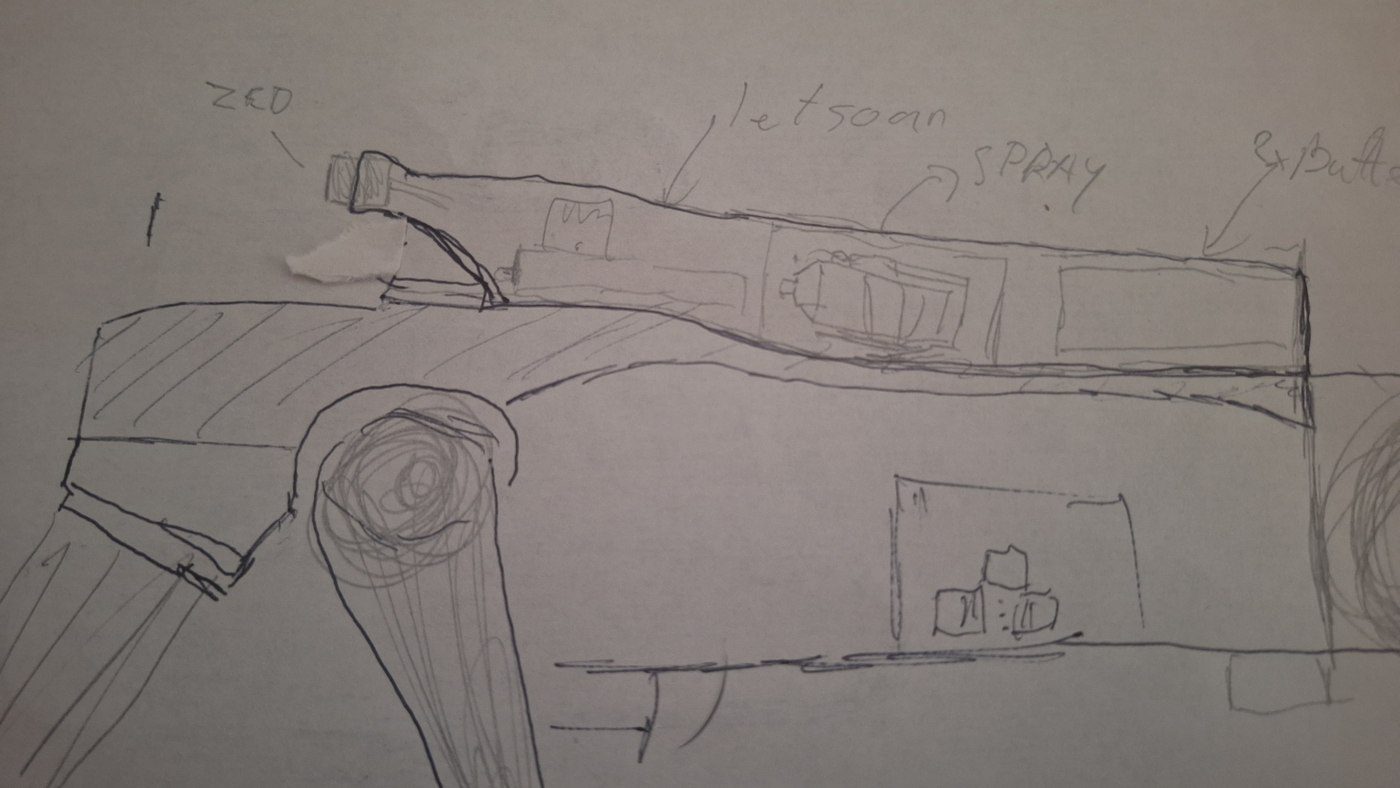
Erste Handskizze mit den Einbaulagen von Rechner, Akkus und Kamera.
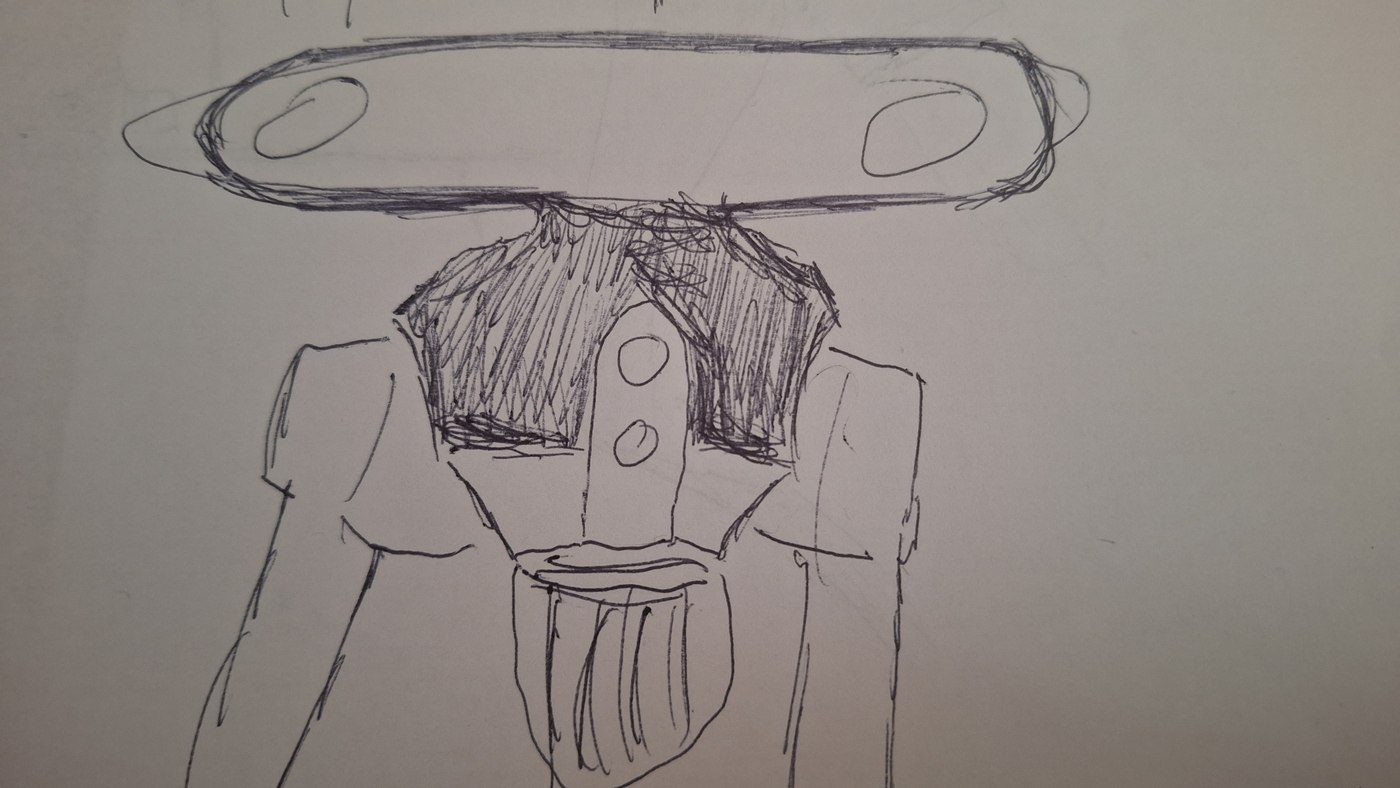
Querschnitt und Silhouette: Wie breit darf das Modul werden?
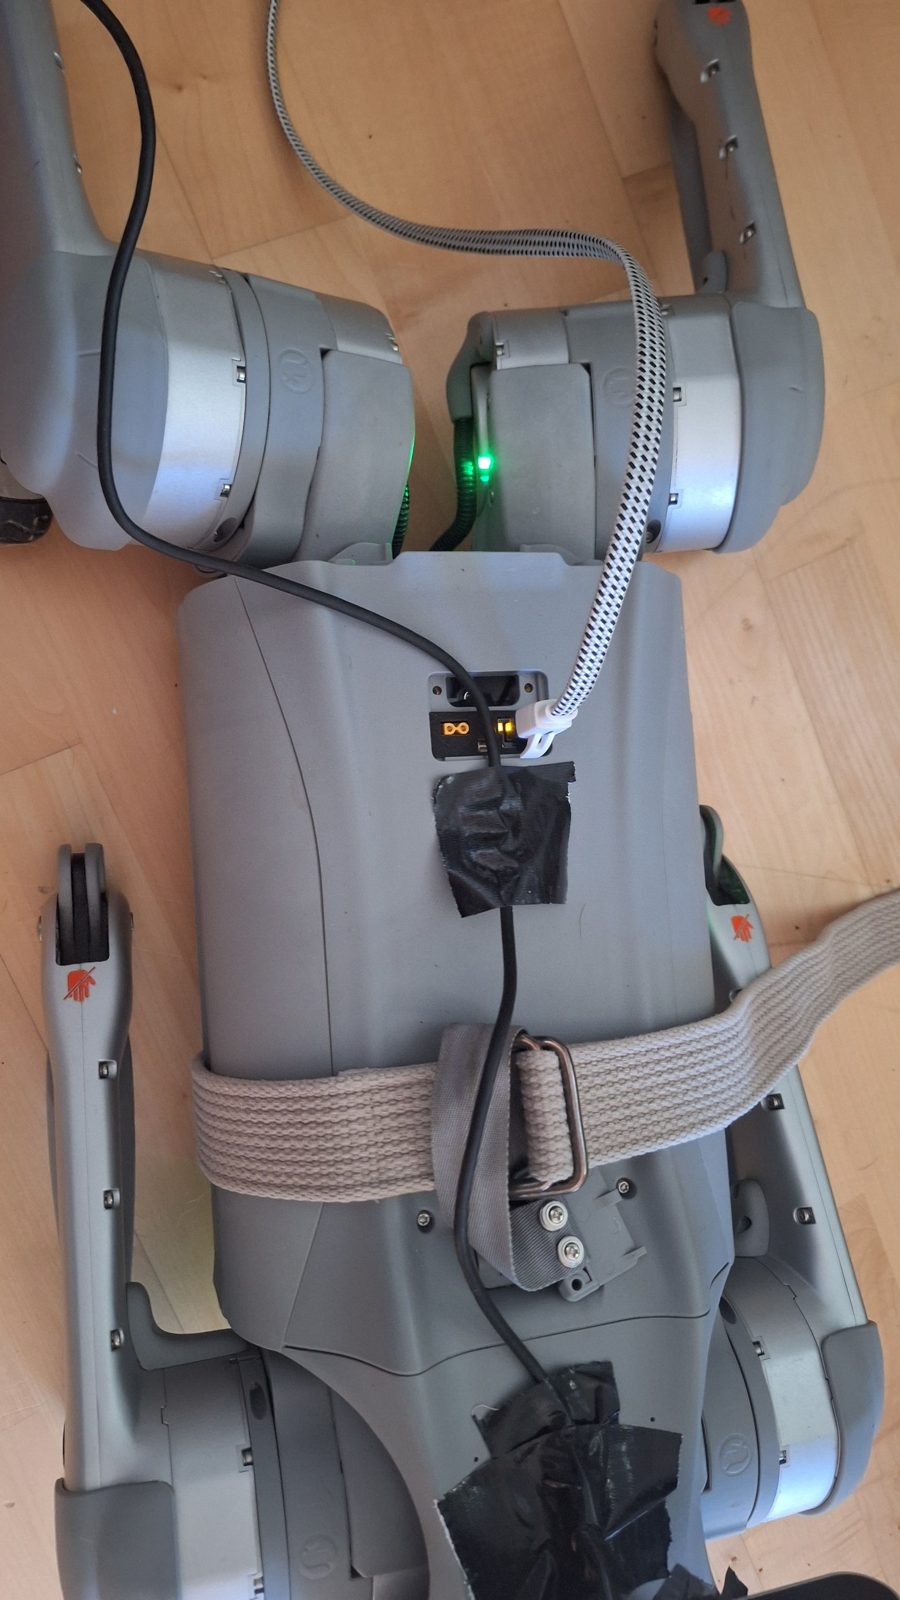
Die Elektronik wird provisorisch festgegurtet, um Lage und Kabel zu testen.
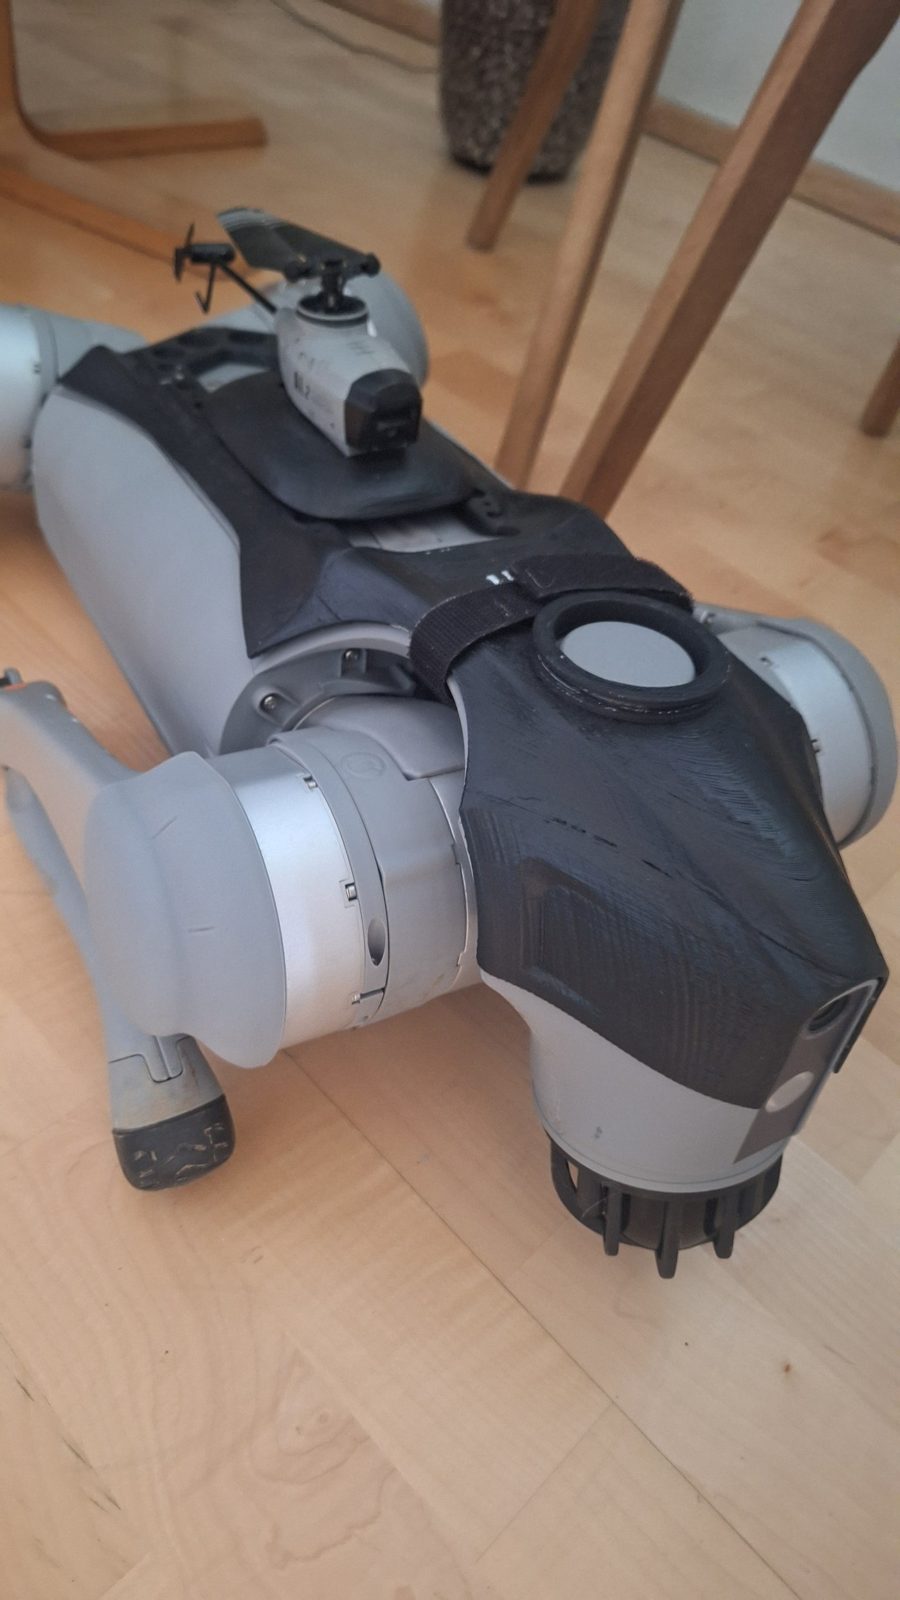
Das schwarze Grundteil dient als Unterbau, auf dem mein Modul aufsetzt. Hier prüfe ich Passform und Befestigung auf dem Rücken.
Unterbau: „Karlz Unitree Go2 Body Cover With Addons“ von Gizmo Karl (Karlz) auf MakerWorld, Lizenz CC BY-NC 4.0.
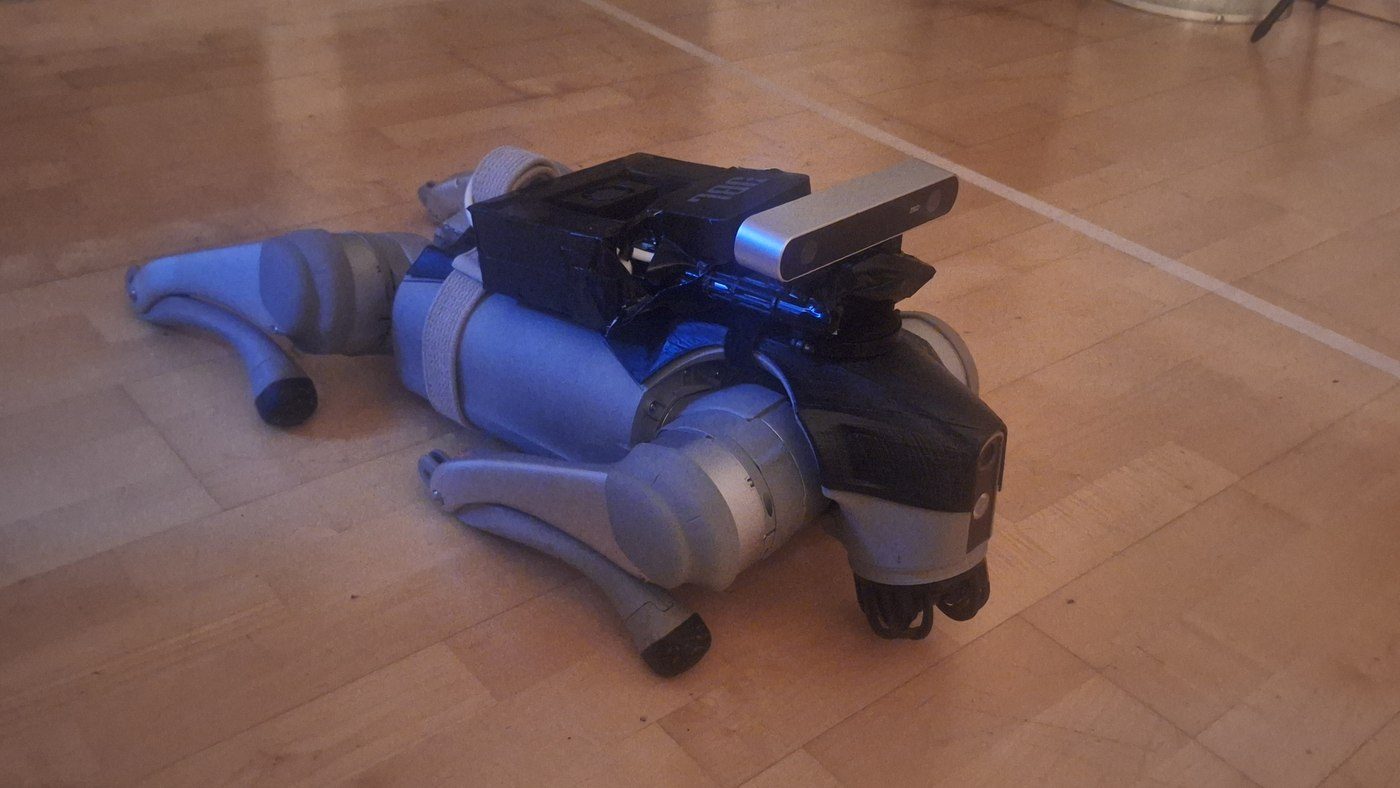
Überarbeitete Form, Lüftung und Kabelwege im Körper angelegt.
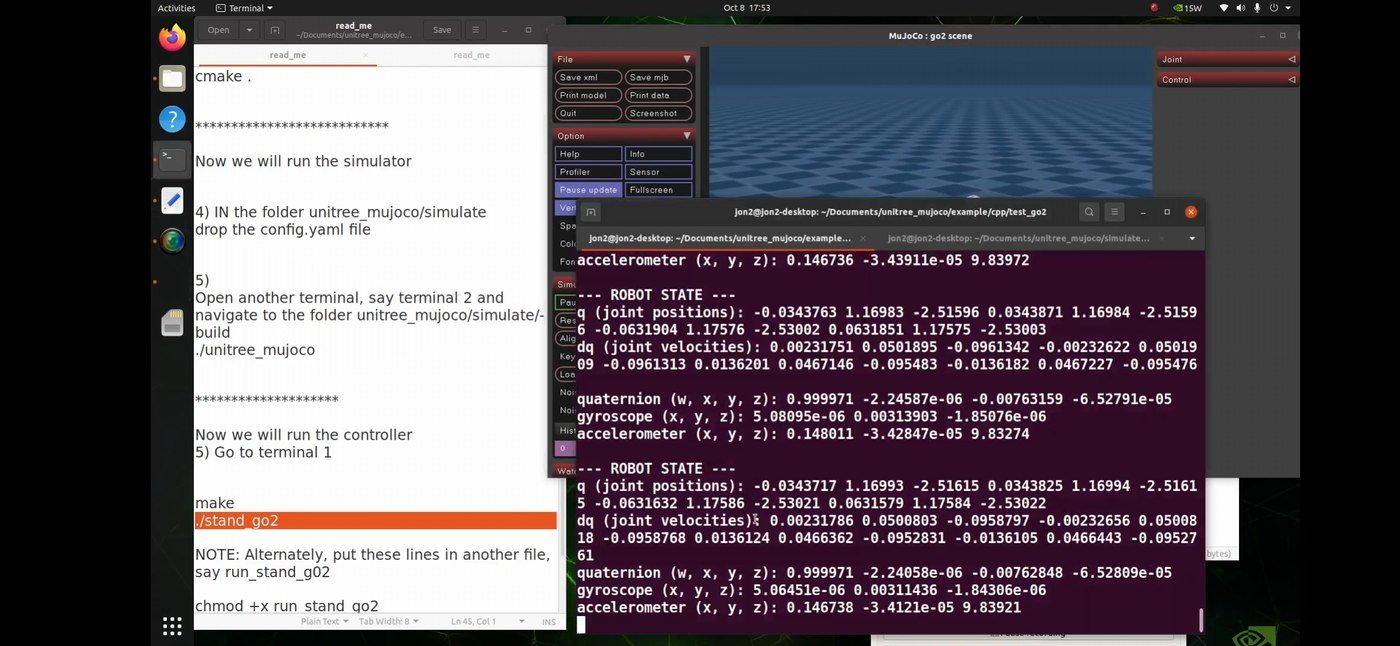
Schwerpunkt und Bewegungsraum in der Simulation prüfen, bevor gedruckt wird.
Das Handwerk dahinter stammt aus meiner Umschulung zum Technischen Produktdesigner (2019 bis 2021) und aus Eigenentwürfen.
Vollständige Baugruppe in SolidWorks. Die Animation zeigt den Aufbau vom Drahtgitter bis zum gerenderten Gehäuse.
Die Einzelteile des Harpunenrohrs fahren auseinander. Dazu gibt es eine Stückliste und eine bemaßte Schnittansicht.
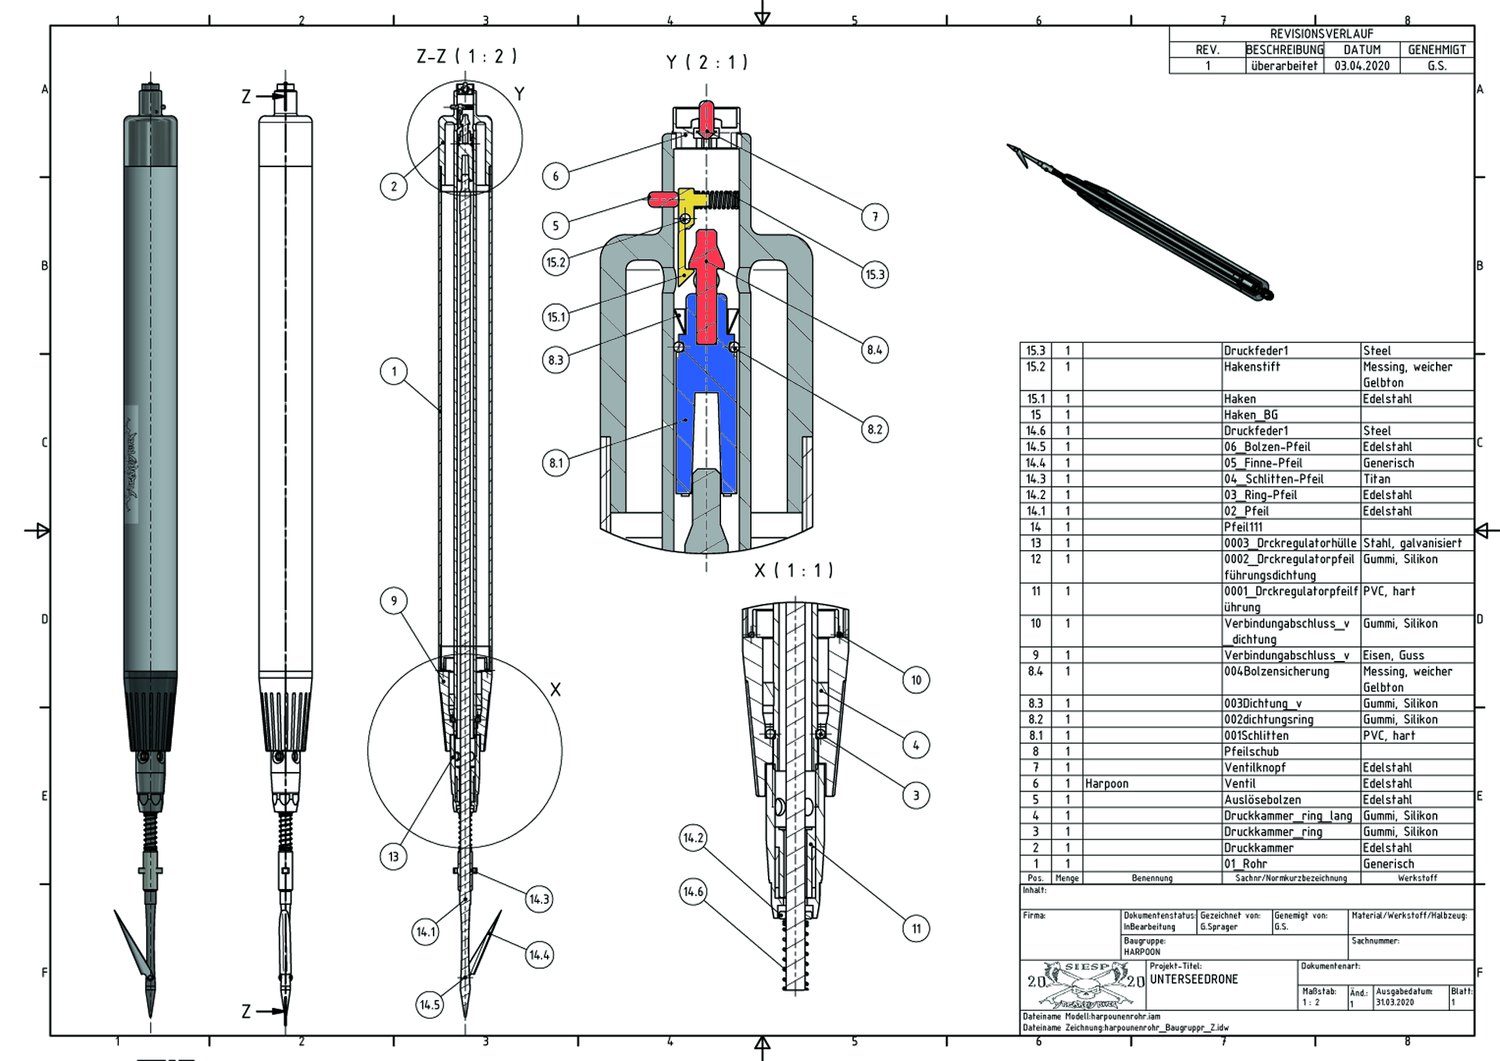
Harpunenrohr als Baugruppe mit Schnitt A–A und Stückliste.
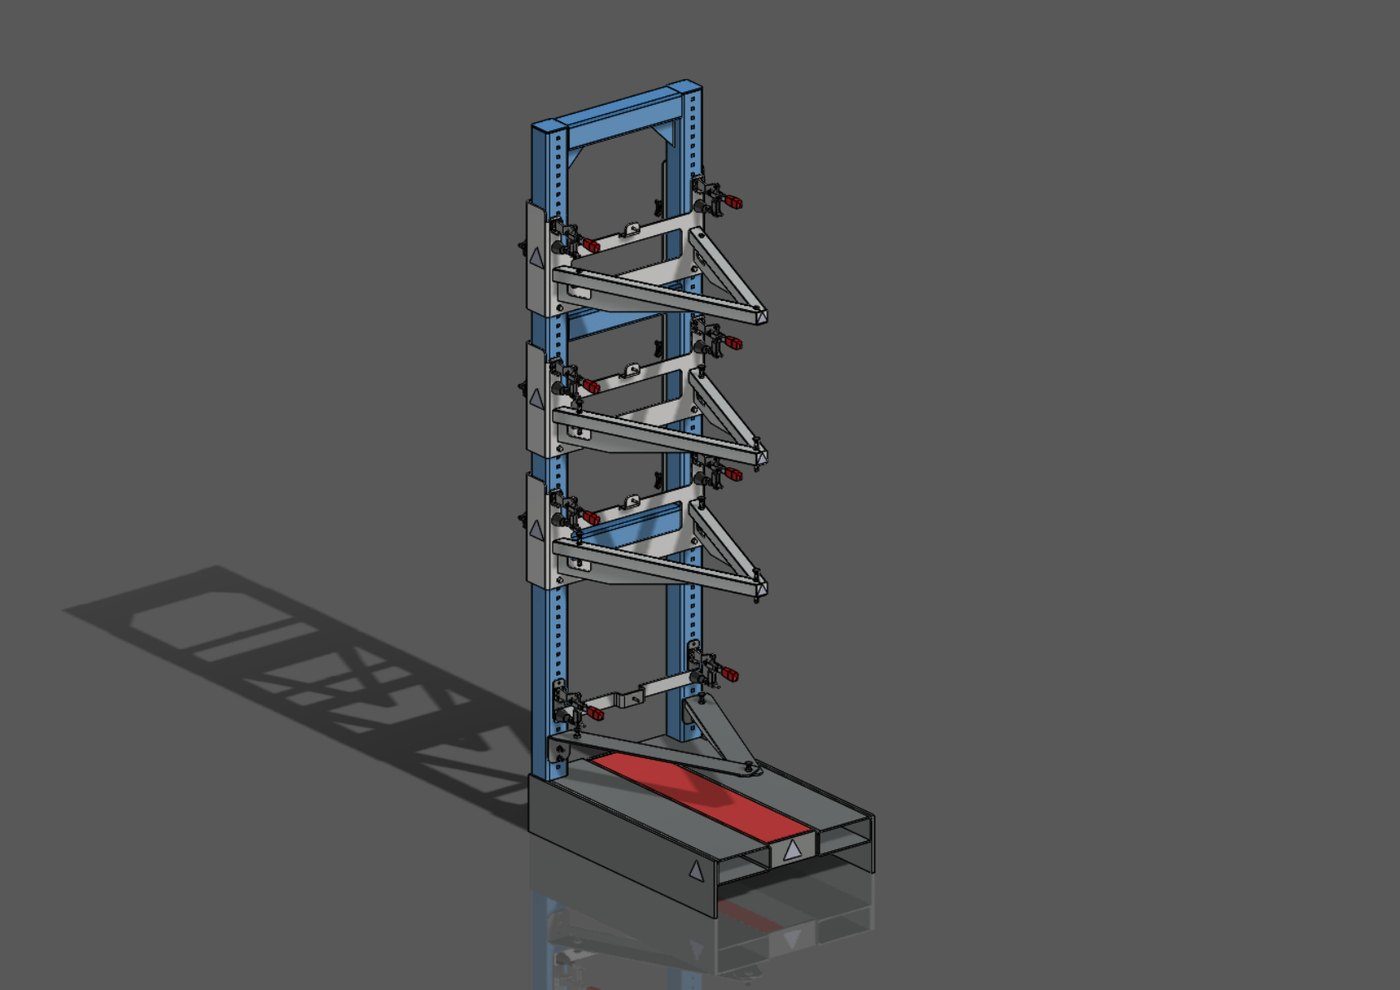
Eine Hebevorrichtung, als Baugruppe konstruiert und gerendert. Dazu gehört eine bemaßte Fertigungszeichnung. Entstanden in der Umschulung an der WBS Landshut.
Skizze, Konstruktion, erste Drucke, Funktionsaufbau.
Passform, Wärme, Gewicht und Haltbarkeit im Betrieb prüfen.
Das Prinzip auf andere Laufroboter und Plattformen übertragen.
Erst nach Abschluss der Tests und der Umschulung, mit angemeldetem Gewerbe.
Sie bauen selbst an Laufrobotern oder haben Ideen und Fragen zum Projekt? Ich freue mich über den Austausch. Verkauf und Auftragsarbeiten gibt es derzeit nicht.
[email protected]